Willkommen auf STVC - Star Trek Voyager Center!
Ihr Browser ist veraltet oder nicht grafikfähig. Daher wurde das Layout in den Kompatibilitätsmodus geschaltet.
Newsinhalt
NASA- Forscher: Eine Armee von "Spinnbotern" soll fremde Planeten erkunden
Bisher hieß es: "Wenn ein Instrument ausfiel, war die gesamte Mission gefährdet". Damit bringt Neville Marzwell vom Jet Propulsion Laboratory (JPL) der NASA eines der größten Probleme der unbemannten Raumfahrt auf den Punkt. Wissenschaftler des JPL haben jetzt einen spinnenartigen Roboter entwickelt, der sich in Zukunft flexibel an verschiedene Aufgaben anpassen soll.
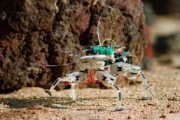
Die Vision dieser Forscher ist es, Tausende dieser "Spinnboter" zu Planeten, Kometen oder Asteroiden zu schicken. Jeder dieser Roboter würde mit seinen "Kameraden" verbunden sein, womit die gesammelten Daten jedes einzelnen sofort auch den anderen mitgeteilt wird, so dass jeder Spinnboter nach kurzer Zeit im Besitz der gesamten zusammengetragenen Information ist. Somit würde der Totalverlust eines einzelnen Roboters das Ziel der jeweiligen Mission nicht gefährden.
Anstatt Räder haben die etwa handgroßen Prototypen sechs spinnenartige Beine. Das macht sie unabhängig von der Beschaffenheit des jeweiligen Geländes. "Unser Ziel sind kleine tüchtige Roboter, die unterschiedlichste Umgebungen erkunden können. Mit anderen Worten: Roboter, die jederzeit überall hingehen können", sagt Robert Hogg vom JPL. Neben ihren Aufgaben in der Raumfahrt könnten solche Roboter auch Arbeiten auf unserem Planeten übernehmen, wie beispielsweise das Auffinden von Minen oder gefährlichen Stoffen.
Als nächsten Schritt planen die JPL-Forscher, die beiden Vorderbeine der Spinnboter mit Werkzeugen auszurüsten. Somit könnten die Roboter Grabungs- oder Reparaturarbeiten ausführen. Zudem ist eine auf ein Zehntel der jetzigen Größe verkleinerte Version der Spinnboter geplant. Und die "KI" bricht auch hier durch, sollen nämlich zusätzlich zukünftige Spinnboter dazu in der Lage sein, selbständig Entscheidungen zu treffen.
Aktuelle News

Newsarchiv
